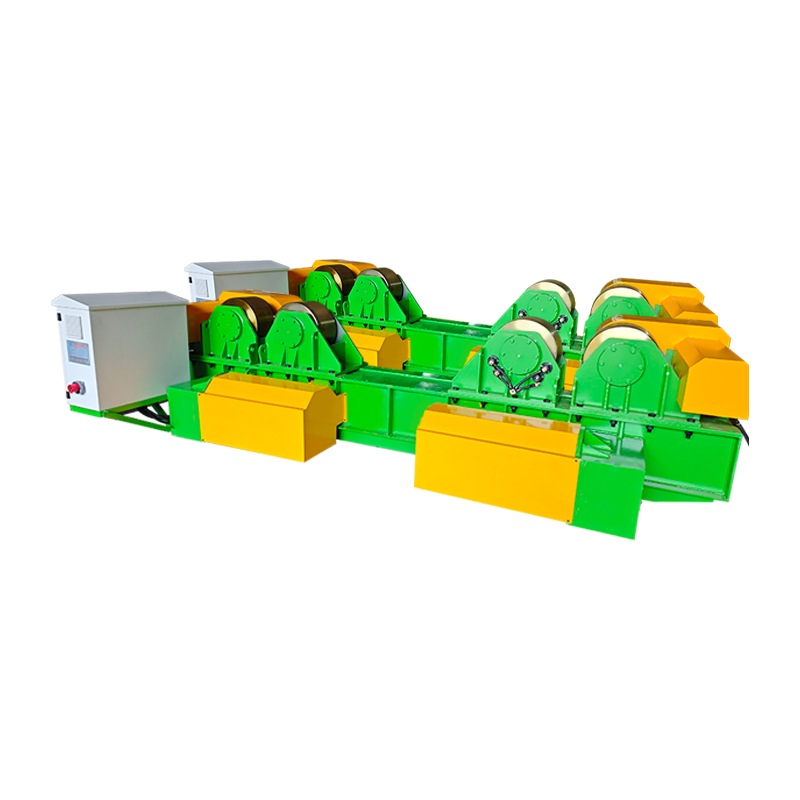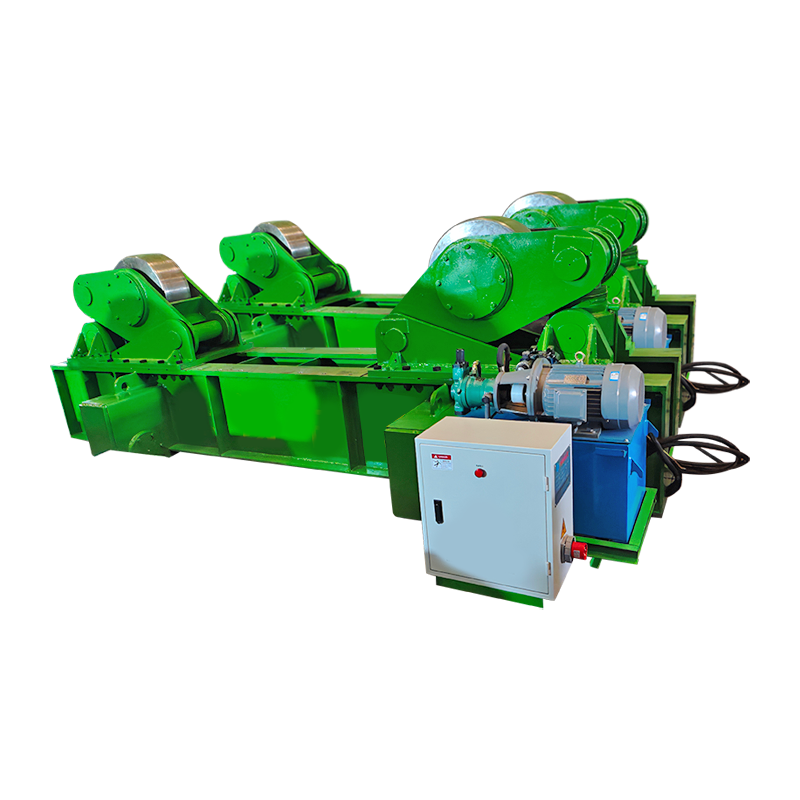
پوزیشنرهای جوشکاری رباتیک کیفیت جوش و راندمان خروجی را با جابجایی مداوم قطعه کار بهبود می بخشد تا ربات جوشکاری همیشه در موقعیت بهینه صاف یا افقی کار کند و عبورهای بالای سر و عمودی را که باعث کاهش نفوذ و قوام مهره می شوند حذف می کند. از نظر عملی، سازندگانی که پوزیشنرهای رباتیک را ادغام میکنند، کاهش زمان چرخه را 20 تا 40 درصد و نرخ عیب را 0.1 درصد گزارش میکنند - در مقایسه با 2 تا 5 درصد در عملیات جوشکاری دستی.
این راهنما نحوه کار کردن موقعیتدهندههای جوشکاری رباتیک، انواع موجود، نحوه انتخاب پیکربندی مناسب و نتایج قابل اندازهگیری را که میتوانید از یک سیستم یکپارچه مناسب انتظار داشته باشید را پوشش میدهد.
نحوه عملکرد دستگاه های جوشکاری رباتیک
پوزیشنر جوش رباتیک یک وسیله موتوری است که قطعه کار را تحت کنترل هماهنگ با ربات جوشکاری می چرخاند، کج می کند یا برمی گرداند و اطمینان حاصل می کند که هر اتصال جوش در زاویه ایده آل برای رسوب گذاری ارائه می شود. به جای اینکه بازوی ربات به موقعیتهای دسترسی دشوار بپیچد، پوزیشنگر اتصال را به ربات میآورد - جهتگیریهای صاف یا کمی متمایل را حفظ میکند که جوشهایی با نفوذ کامل با هندسه مهرهای ثابت ایجاد میکند.
پوزیشنر با کنترلر ربات از طریق یک پروتکل ورودی/خروجی مشترک یا فیلد باس - معمولاً EtherCAT، DeviceNet یا PROFINET - با کنترل کننده ربات ارتباط برقرار می کند و به حرکت اجازه می دهد تا کاملاً همگام شود. هنگامی که ربات یک پاس جوش را در یک وجه انجام میدهد، به پوزیشنگر سیگنال میدهد تا قطعه را به موقعیت مشترک بعدی نشان دهد در حالی که ربات مشعل خود را تنظیم مجدد میکند. این انتقال هماهنگ زمان تغییر موقعیت دستی را به طور کامل حذف می کند.
مدرن ترین پوزیشنرهای جوشکاری رباتیک توسط کنترل کننده ربات به عنوان محورهای خارجی در نظر گرفته می شوند. یک ربات 6 محوره که با یک موقعیت گیر 2 محوره ادغام شده است، به طور موثر به یک سیستم 8 محوری تبدیل می شود که همه محورها در زمان واقعی هماهنگ می شوند. این بدان معناست که ربات و پوزیشنگر میتوانند به طور همزمان حرکت کنند - قطعه کار در حین حرکت مشعل میچرخد - مسیرهای پیچیده مارپیچی و پیچخورده را امکانپذیر میکند که از نظر هندسی با یک وسیله ثابت غیرممکن است.
سروو موتورها، محورهای چرخش و شیب موقعیتدهنده را هدایت میکنند، با رمزگذارهای دقیق، بازخورد زاویهای را معمولاً تا 0.01 ± درجه ارائه میدهند. ظرفیت بار از زیر 100 کیلوگرم برای پوزیشنرهای قطعات کوچک تا بیش از 30000 کیلوگرم برای سیستم های ساخت سازه های سنگین مورد استفاده در کشتی سازی و ساخت واگن های ریلی متغیر است.
انواع پوزیشنرهای جوشکاری رباتیک
پنج نوع اصلی پوزیشنرهای جوشکاری رباتیک هر کدام هندسه مجزایی از قطعه کار و سناریوی تولید را نشان می دهند. - انتخاب نوع اشتباه برای برنامه خود یکی از رایج ترین و پرهزینه ترین اشتباهات یکپارچه سازی است.
1. پوزیشنرهای Headstock-Tailstock (H/T).
پوزیشنرهای Headstock-tailstock پرکاربردترین نوع در سلول های جوشکاری رباتیک هستند که برای اجزای استوانه ای و لوله ای کشیده مناسب هستند. قطعه کار بین یک پایه محرک و یک دم غیرفعال یا رانده بسته می شود و امکان چرخش مداوم 360 درجه در امتداد محور طولی را فراهم می کند. کاربردهای متداول شامل مخازن تحت فشار، منیفولدهای اگزوز، تیرهای ساختاری و مجموعه لوله می باشد.
- ظرفیت بار: 500 کیلوگرم تا 20000 کیلوگرم (مرکز ثقل نامی)
- سرعت چرخش: 0.01 تا 3 RPM، سروو کنترل می شود
- استفاده معمولی: قرقره های لوله، محور محور، مخازن تحت فشار استوانه ای
- مزیت کلیدی: چرخش مداوم جوش های محیطی کامل را بدون توقف امکان پذیر می کند
2. موقعیت گردان های گردان (تک محور).
پوزیشنرهای صفحه گردان، قطعه کار را روی یک صفحه افقی یا کج می چرخانند و آنها را به ساده ترین و مقرون به صرفه ترین نقطه ورودی برای اتوماسیون جوشکاری رباتیک تبدیل می کند. یک صفحه صاف قطعه را می چرخاند تا اتصالات مختلف جوش را به صورت متوالی نشان دهد. آنها به خوبی برای ساخت صفحات تخت، مجموعه های براکت و جوش های متقارن مناسب هستند. واحدهای پایه چرخان حدود 8000 تا 15000 دلار شروع می شوند که بسیار کمتر از هزینه سیستم های چند محوره است.
- ظرفیت بار: 50 کیلوگرم تا 5000 کیلوگرم
- محورها: 1 (چرخش)
- استفاده معمولی: مجموعه های براکت، پایه های موتور، جوش های تخت
- مزیت کلیدی: کم هزینه، برنامه ریزی ساده، حداقل فضای کف
3. پوزیشنرهای دو محوره (Tilt-Rotate).
پوزیشنرهای چرخشی دو محوره همه کاره ترین راه حل همه منظوره برای جوشکاری رباتیک مجموعه های پیچیده سه بعدی هستند. یک سر کج (معمولاً 0 تا 135 درجه) همراه با چرخش کامل 360 درجه باعث می شود تقریباً هر مفصلی در موقعیت صاف قرار گیرد. این پوزیشنرها با بیشترین تنوع هندسی قطعات کار میکنند و توصیه پیشفرض برای کارگاههایی هستند که خانوادههای مختلف قطعات را مدیریت میکنند. انتظار می رود بسته به ظرفیت بین 20000 تا 60000 دلار سرمایه گذاری کنید.
- ظرفیت بار: 250 کیلوگرم تا 10000 کیلوگرم
- محورها: 2 (چرخش شیب)
- استفاده معمولی: تجهیزات کشاورزی، ماشین آلات ساختمانی، قاب های ساختاری پیچیده
- مزیت کلیدی: گسترده ترین طیف اشکال قطعات را در یک واحد کنترل می کند
4. پوزیشنرهای چرخ و فلک (دو ایستگاهی).
پوزیشنرهای چرخ و فلک با اجازه دادن به اپراتورها برای بارگیری و تخلیه یک ایستگاه در حالی که ربات روی دیگری جوش می دهد، توان عملیاتی را به طور چشمگیری افزایش می دهد. ، به طور موثر زمان بیکاری ربات را به دلیل تعویض قطعه حذف می کند. این دو ایستگاه حول یک محور مرکزی می چرخند - وقتی جوشکاری در ایستگاه A کامل می شود، موقعیت گیر 180 درجه نشان می دهد و ایستگاه B را به ربات نشان می دهد در حالی که ایستگاه خدمات اپراتور A. در تولید با حجم بالا، این پیکربندی می تواند زمان روشن شدن قوس ربات را بالای 85 درصد در مقایسه با 40 تا 55 درصد در سلول های تک ایستگاهی نگه دارد.
- ظرفیت بار: 200 کیلوگرم تا 3000 کیلوگرم در هر ایستگاه
- محورها: 1 (شاخص) تا 2 در هر ایستگاه (چرخش شیب)
- استفاده معمولی: قطعات فرعی خودرو، اتصالات تریلر، قطعات تکراری با حجم بالا
- مزیت کلیدی: زمان روشن شدن قوس ربات را به حداکثر می رساند، ایده آل برای تولید حجم
5. Skyhook و Trunnion Positioners
پوزیشنرهای Trunnion برای جوشکاریهای بسیار بزرگ و سنگین - مانند قاب تجهیزات معدن، اجزای توربین بادی و بدنههای واگن ریلی - طراحی شدهاند که در آن طرحهای پوزیشنر استاندارد نمیتوانند توازن جرم یا مرکز ثقل را تحمل کنند. این قطعه در دو نقطه تراننیون در طرفین مقابل پشتیبانی می شود که امکان چرخش بارها از 5000 کیلوگرم تا بیش از 30000 کیلوگرم را فراهم می کند. انواع اسکای هوک قسمت بالای سر را به حالت تعلیق درآورده و به ربات اجازه می دهد بدون مانع به تمام سطوح پایینی دسترسی داشته باشد.
- ظرفیت بار: 5000 کیلوگرم تا 30000 کیلوگرم
- استفاده معمولی: تجهیزات معدن، سازه های انرژی باد، ساخت ریل سنگین
- مزیت کلیدی: با کنترل مرکز ثقل پایدار، محموله های شدید را مدیریت می کند
انواع پوزیشنر جوشکاری رباتیک: مقایسه کنار هم
جدول زیر هر پنج نوع پوزیشنر را در ابعادی که هنگام تعیین یک سیستم برای سلول جوشکاری رباتیک اهمیت دارند، مقایسه می کند.
| نوع پوزیشنر | تبرها | محدوده ظرفیت | Arc-On Time | محدوده هزینه (USD) | بهترین برنامه |
| Headstock-Tailstock | 1 | 500 کیلوگرم - 20000 کیلوگرم | 70-80٪ | 15000 تا 80000 دلار | لوله ها، سیلندرها، شفت ها |
| میز گردان (تک محوره) | 1 | 50 کیلوگرم - 5000 کیلوگرم | 55-70٪ | 8000 تا 25000 دلار | جوش های تخت، براکت ها |
| دو محوره (Tilt-Rotate) | 2 | 250 کیلوگرم - 10000 کیلوگرم | 70-85٪ | 20000 تا 60000 دلار | مجموعه های سه بعدی پیچیده |
| چرخ و فلک (دو ایستگاه) | 1 شاخص 2/ایستگاه | 200 کیلوگرم – 3000 کیلوگرم در ایستگاه | 85-95٪ | 35000 تا 120000 دلار | قطعات تکراری با حجم بالا |
| Trunnion / Skyhook | 1-2 | 5000 کیلوگرم – 30000 کیلوگرم | 65-80٪ | 80000 تا 300000 دلار | ساخت سازه های سنگین |
جدول 1: مقایسه انواع پوزیشنر جوش رباتیک بر اساس محورها، ظرفیت بار، زمان قوس روی ربات، هزینه و کاربرد اولیه.
مزایای کلیدی پوزیشنرهای جوشکاری رباتیک
مزیت اصلی ادغام موقعیت ساز جوشکاری رباتیک، بهبود قابل اندازه گیری و کمیت در کیفیت جوش همراه با کاهش زمان چرخه کل است. - دو هدف که اغلب در عملیات دستی با هم تضاد دارند، اما در سیستم های موقعیت یابی رباتیک به طور همزمان به دست می آیند.
جوشکاری با موقعیت مسطح ثابت
گرانش چالش اساسی در جوشکاری است. فلز حوضچه جوش مذاب به سمت پایین جریان می یابد، به این معنی که موقعیت های بالای سر (4G) و عمودی (3G) به مهارت جوشکار بالاتر و سرعت حرکت کندتر برای جلوگیری از افتادگی و کم پر شدن نیاز دارند. پوزیشنرهای رباتیک این موقعیت ها را به طور کامل با چرخاندن قطعه حذف می کنند، بنابراین هر مفصل در موقعیت صاف (1G) یا فیله افقی (2F) قرار می گیرد - دو موقعیتی که سریع ترین سرعت سفر، عمیق ترین نفوذ و ثابت ترین مشخصات مهره را ممکن می کند. در عمل، سرعت حرکت GMAW در موقعیت مسطح می تواند به 80 تا 120 اینچ در دقیقه برسد، در مقابل 20 تا 40 IPM برای پاس های خارج از موقعیت.
کاهش زمان چرخه
تغییر موقعیت خودکار بین اتصالات جوش 3 تا 8 ثانیه در هر شاخص در اکثر پوزیشنرهای سروو محور طول می کشد. جابجایی دستی توسط اپراتور انسانی - از جمله برداشتن گیره، بلند کردن، جابجایی مجدد، و بستن مجدد - معمولاً 45 تا 120 ثانیه در هر عملیات طول می کشد و تنوع را معرفی می کند. برای بخشی که نیاز به 8 تغییر موقعیت دارد، این تفاوت به تنهایی 6 تا 15 دقیقه زمان بدون قوس را در هر واحد ذخیره می کند. در 20 قسمت در هر شیفت، که نشان دهنده 2 تا 5 ساعت ظرفیت بازیابی شده در روز است.
نرخ نقص کمتر و هزینه دوباره کاری
سلولهای جوشکاری رباتیک با پوزیشنرهای هماهنگ به طور مداوم به نرخ عیب زیر 0.5% میرسند، در حالی که بهترین عملیات در کلاس، نرخ نقص 0.05-0.1% را گزارش میکند. در مقایسه، عملیات جوشکاری دستی در کاربردهای مشابه میانگین 2 تا 5 درصد عیب دارد. با توجه به اینکه هزینه های جوشکاری مجدد معمولاً 5 تا 10 برابر بیشتر از هزینه اصلی جوش است - به دلیل سنگ زنی، جوش مجدد، تصحیح اعوجاج حرارتی و بازرسی مجدد - کاهش نرخ عیب از 3٪ به 0.2٪ در یک تولید سالانه 10000 واحدی می تواند نشان دهنده هزینه های 200000 تا 800 دلار از کار مجدد باشد.
دسترسی و دسترسی ربات گسترده
یک بازوی ربات محدودیتهای دستیابی ثابتی دارد. در یک ساخت پیچیده، برخی از اتصالات ممکن است از نظر هندسی از یک موقعیت ثابت روبات غیرقابل دسترسی باشند. با چرخاندن و کج کردن قطعه کار، پوزیشنگر به طور موثری دامنه عملکردی ربات را افزایش میدهد - اتصالات از راه دور را در پاکت کاری ربات بدون تغییر موقعیت خود ربات قرار میدهد. این امر به ویژه در جوشکاری خودکار خط لوله و ساخت مخازن تحت فشار که درزهای جوش در اطراف کل محیط قطعه پیچیده می شود بسیار ارزشمند است.
بهبود ایمنی اپراتور
جابجایی دستی جوش های سنگین خطر آسیب اسکلتی عضلانی قابل توجهی است. قطعات با وزن 50 تا 500 کیلوگرم به جرثقیل های سقفی یا چندین اپراتور نیاز دارند و بالابرهای نامناسب یکی از دلایل اصلی آسیب محل کار در کارگاه های تولیدی است. پوزیشنرهای رباتیک تمام دستکاری های دستی را در طول فرآیند جوشکاری حذف می کنند - اپراتورها وسایل را با کمک های بالابر مناسب بارگیری و تخلیه می کنند، اما تغییر موقعیت در طول جوشکاری کاملاً ماشین محور است. این به کاهش ادعاهای غرامت کارگران و بهبود انطباق با OSHA کمک می کند.
نحوه انتخاب موقعیت مناسب جوش رباتیک
انتخاب موقعیت گیر جوش رباتیک صحیح مستلزم ارزیابی پنج پارامتر حیاتی است: وزن و هندسه قطعه، حجم تولید، سازگاری ربات، فضای کف و بودجه. حتی یکی از این اشتباهات مشکلاتی را ایجاد می کند که رفع آنها پس از نصب هزینه بر است.
مرحله 1 - پاکت و وزن قطعه را تعریف کنید
حداکثر وزن قطعه کار از جمله وسایل و ابزارآلات را محاسبه کنید - نه فقط قسمت لخت. هنگام تعیین ظرفیت پوزیشنر، یک حاشیه ایمنی 25 تا 30 درصد به این رقم اضافه کنید. به عنوان مثال، یک قطعه با وزن 300 کیلوگرم با یک فیکسچر 40 کیلوگرمی باید به حداقل موقعیت گیر 450 کیلوگرمی درجه بندی شود. بعلاوه، مرکز ثقل را از محور چرخش محاسبه کنید - بارهای خارج از مرکز به ظرفیت کاهش یافته یا وزنه تعادل نیاز دارند، که سازنده موقعیت دهنده باید قبل از تعیین سیستم محرک آن را ارزیابی کند.
مرحله 2 - هندسه بخش و قابلیت دسترسی مشترک را ارزیابی کنید
تعیین کنید چند اتصال جوش وجود دارد، جهت آنها نسبت به یکدیگر، و اینکه آیا یک چرخش تک محوری برای ارائه همه اتصالات در موقعیت صاف کافی است یا خیر. اگر مفاصل در چندین وجه عمود بر هم وجود داشته باشند، یک پوزیشنگر شیب-چرخش دو محوره لازم است. اگر مفاصل در یک محور طولانی به صورت محیطی باشند، انتخاب طبیعی سر و دم است. قبل از انتخاب نوع پوزیشنر، قطعه را در CAD ترسیم یا مدل کنید و دنباله چرخش را شبیه سازی کنید.
مرحله 3 - موقعیت یابی را با کنترلر ربات مطابقت دهید
تأیید کنید که سیستم درایو پوزیشنر با رابط محور خارجی کنترلر ربات شما سازگار است. اکثر OEM های اصلی ربات از هماهنگی محورهای خارجی از طریق بردهای محور اختصاصی یا اتصال فیلدباس پشتیبانی می کنند. الزامات پروتکل سروو درایو پوزیشنر را در اوایل پروژه مشخص کنید - پروتکل های ارتباطی ناهماهنگ یکی از دلایل رایج تاخیرهای یکپارچه سازی هستند. حداکثر تعداد محورهای خارجی هماهنگی که کنترلر شما پشتیبانی می کند را تأیید کنید (معمولاً 3 تا 7 بسته به تولید کنترلر).
مرحله 4 - نیازهای حجم تولید را محاسبه کنید
برای حجم تولید کمتر از 5000 قطعه در سال با تنوع قطعه بالا، یک پوزیشنر چرخشی دو محوره به طور معمول بهترین بازده را فراهم می کند. برای حجم های بیش از 20000 قطعه در سال با تنوع محدود، پیکربندی دو ایستگاه چرخ و فلک، توان عملیاتی را در هر متر مربع از ردپای سلول به حداکثر می رساند. برای ساخت سازهای با حجم کم و با ارزش، یک پوزیشنر هدستاک یا تراننیون با ظرفیت بالاتر حتی در حجمهای سالانه کمتر تضمین میشود.
مرحله 5 - فضای کف و محیط ایمنی را ارزیابی کنید
پاکت چرخش پوزیشنر باید به طور کامل در محیط حصار ایمنی سلول ربات قرار گیرد، با فاصله کافی برای حداکثر بعد قسمت در هر زاویه چرخشی. قطعهای به طول 1200 میلیمتر در حال چرخش بر روی دمپایه به شعاع فاصله حداقل 700 میلیمتر از محور چرخش تا ساختار اطراف نیاز دارد. پرده های نور ایمنی یا اسکنرهای ناحیه باید طوری قرار گیرند که پوشش دینامیکی کامل بازوی ربات و پوزیشنر چرخان را در نظر بگیرند.
| سناریو | وزن قسمت | حجم سالانه | نوع توصیه شده | دوره ROI تخمینی |
| براکت کوچک، کارگاه | زیر 100 کیلوگرم | 2000 – 8000 | صفحه گردان | 12-18 ماه |
| ساخت هندسه مختلط | 100-500 کیلوگرم | 1000 – 10000 | شیب-چرخش دو محوره | 18-30 ماه |
| مجموعه فرعی خودرو با حجم بالا | 50-300 کیلوگرم | 20000 | چرخ و فلک (دو ایستگاه) | 10-16 ماه |
| جوش لوله و سیلندر | 200 - 5000 کیلوگرم | 500 - 5000 | Headstock-Tailstock | 20-36 ماه |
| ساخت سازه های سنگین | 5000 کیلوگرم | زیر 500 | Trunnion / Skyhook | 36-60 ماه |
جدول 2: راهنمای انتخاب موقعیت یابی بر اساس سناریوی تولید، وزن قطعه، حجم و دوره تخمینی بازگشت سرمایه.
ادغام با سلول های جوشکاری رباتیک
ادغام موفقیت آمیز پوزیشنر جوش رباتیک نیازمند برنامه ریزی هماهنگ در طراحی مکانیکی، برنامه نویسی نرم افزار و پیکربندی سیستم ایمنی از اولین مراحل طراحی سلول است. - تجهیز مجدد یک پوزیشنر در یک سلول موجود ممکن است، اما به طور مداوم گرانتر و زمانبرتر از طراحی برای آن از ابتدا است.
هماهنگی و برنامه ریزی محورهای خارجی
برنامهریزی یک سیستم موقعیتدهنده ربات بهعنوان محورهای خارجی هماهنگ به این معناست که هر نقطه آموزش دادهشده در برنامه ربات، همزمان موقعیتهای مشترک ربات و هم زوایای موقعیتدهنده را شامل میشود. وقتی برنامه اجرا میشود، کنترلکننده تمام محورها را در زمان واقعی درونیابی میکند - موقعیتگیر در حالی که ربات مشعل را حرکت میدهد، میچرخد و یک موقعیت نسبی ثابت بین نوک سیم و محل اتصال جوش حفظ میکند. این حرکت هماهنگ برای جوشهای مارپیچی، درزهای مخروطی و هر هندسهای که در آن یک رویکرد متوالی شاخص و جوش میتواند علائم توقف-شروع را در مهره باقی بگذارد، ضروری است.
طراحی فیکسچر و ابزار
رابط صفحه یا رابط چاک پوزیشنر باید با طراحی ابزار مطابقت داشته باشد، و ابزارسازی باید قطعات را به طور تکراری تا 0.5 میلی متر یا بهتر قرار دهد - تحمل لازم برای برنامه های جوشکاری قوس رباتیک برای برخورد مداوم به شیارهای اتصال بدون ردیابی درز. ابزارهایی که خطاهای مکان بیش از 1.5 میلی متر را معرفی می کنند، نیازمند افزودن یک سیستم ردیابی درز لیزری یا ولتاژ قوس هستند تا به صورت پویا جبران شود و 8000 تا 25000 دلار به هزینه سلول اضافه شود.
معماری ایمنی
یک پوزیشنر جوش رباتیک، مناطق خطر دینامیکی را فراتر از محدوده بازوی ربات به تنهایی ایجاد می کند. در صورت از کار افتادن گیره در حین چرخش، صفحه دوار و خود قطعه، نقاط گیره، خطرات خرد شدن و خطرات پرتابه را تشکیل می دهند. کنترلکنندههای منطقی قابل برنامهریزی با درجه ایمنی (PLC) باید وضعیت گیرههای ثابت، محدودیتهای گشتاور و محدودیتهای سرعت را در تمام محورهای پوزیشنر کنترل کنند. سیستم ایمنی باید پوزیشنگر را ثابت نگه دارد، در صورت عدم رضایت هر یک از ورودیهای ایمنی، و در صورت توقف اضطراری، باید در شرایط ترمز نگهدارنده - نه یک چرخش آزاد در ساحل - در حالت ایمن باشد.
صنایعی که از موقعیتدهندههای جوشکاری رباتیک استفاده میکنند
پوزیشنرهای جوشکاری رباتیک تقریباً در هر بخش از تولیدات سنگین و دقیق مستقر هستند. ، از کالاهای مصرفی گرفته تا سازه های حیاتی هوافضا.
- تامین کنندگان خودرو و ردیف 1: سیستمهای اگزوز، فریمهای فرعی شاسی، اجزای سیستم تعلیق و چارچوب صندلیها - معمولاً از سلولهای چرخ و فلک برای حجم بالا و زمانهای چرخه سریع استفاده میکنند.
- تجهیزات کشاورزی: بازوهای لودر، مجموعه های بوم و قاب های ابزار - جوش های سنگین و نامتقارن که از پوزیشنرهای چرخشی دو محوره با ظرفیت های 1000 تا 5000 کیلوگرم بهره می برند.
- نفت و گاز: پوسته مخازن تحت فشار، قطعات قرقره خط لوله، و مجموعه های فرعی فلنج - به دلیل هندسه استوانه ای اکثر اجزاء، موقعیت گیرهای هدستاک-دم در این بخش غالب هستند.
- تجهیزات ساختمانی: بوم های بیل مکانیکی، وزنه های تعادل، اتصالات سطل، و اجزای جرثقیل - اغلب بزرگترین کاربردهای جوشکاری رباتیک در خارج از کشتی سازی هستند، که نیاز به تراننیون یا موقعیت دهنده های چرخشی شیب دار سنگین دارند.
- هوافضا و دفاع: بخشهای مخزن سوخت، اجزای ساختاری بدنه هواپیما و محفظههای موتور موشک - در محیطهای کنترلشده با استفاده از موقعیتدهندههای با دقت بالا با دقت زاویهای 0.01 درجه یا بهتر جوش داده میشوند.
- راه آهن و حمل و نقل: قابهای بوژی، مجموعههای کوپلر و بخشهای بدنه واگن ریلی - معمولاً با موقعیتدهندههای بزرگ و سیستمهای دروازهای روباتیک که به صورت پشت سر هم کار میکنند، جوش داده میشوند.
- انرژی های تجدیدپذیر: بخشهای برج توربینهای بادی، قابهای ناسل و سازههای ردیاب خورشیدی - اجزای بسیار بزرگ و سنگین که به سیستمهای موقعیتساز مهندسی شده سفارشی نیاز دارند.
سوالات متداول در مورد پوزیشنرهای جوشکاری رباتیک
س: تفاوت بین پوزیشنر جوش و روتاتور جوش چیست؟
یک روتاتور جوشکاری یک قطعه کار استوانهای را روی غلتکهای رانده نگه میدارد و میچرخاند - این قطعه روی غلتکها قرار دارد و تحت وزن خود میچرخد. در مقابل، پوزیشنرها قطعه را گیره یا ثابت می کنند و آن را از طریق یک محور محرک می چرخانند - بدون در نظر گرفتن شکل قطعه، کنترل زاویه ای دقیقی را ارائه می دهند. روتاتورها تقریباً به طور انحصاری برای لوله ها و کشتی های گرد استفاده می شوند. پوزیشنرها هندسه های دلخواه را مدیریت می کنند. در جوشکاری رباتیک، پوزیشنرها به شدت ترجیح داده می شوند زیرا آنها با کنترلر ربات به عنوان محورهای خارجی هماهنگ ادغام می شوند و حرکت هماهنگی را امکان پذیر می کنند که روتاتورها نمی توانند ارائه دهند.
س: آیا می توان از پوزیشنرهای رباتیک جوشکاری در تمام فرآیندهای جوشکاری استفاده کرد؟
بله - پوزیشنرهای جوشکاری رباتیک دارای فرآیند آگنوستیک هستند. آنها با GMAW (MIG)، GTAW (TIG)، FCAW، SAW (قوس زیردریایی)، جوش پلاسما، و جوش لیزری استفاده می شوند. مشخصات پوزیشنر (بار، سرعت، دقت) ممکن است برحسب فرآیند متفاوت باشد - برنامه های کاربردی SAW معمولاً به چرخش آهسته و پیوسته در سرعت های دقیق برای حفظ پتوی شار نیاز دارند، در حالی که پوزیشنرهای GMAW می توانند سریعتر بین موقعیت های گسسته ایندکس شوند. الزامات فرآیند باید قبل از نهایی شدن انتخاب موتور محرک و گیربکس به سازنده پوزیشنر مشخص شود.
س: ROI معمولی برای پوزیشنر جوشکاری رباتیک چیست؟
بازگشت سرمایه به شدت به حجم تولید، پیچیدگی قطعات و هزینه های دستی فعلی بستگی دارد. در خودروها و محیطهای تولیدی با حجم بالا، دورههای ROI 10 تا 18 ماهه برای نصبهای پوزیشنر چرخ و فلک معمول است. در کارگاه ها یا برنامه های با حجم کمتر، 24 تا 36 ماه بیشتر رایج است. محاسبه ROI باید شامل صرفه جویی ناشی از کاهش مجدد کار، تخصیص مجدد نیروی کار، استفاده کمتر از مواد مصرفی (سرعت های سریع تر سفر در موقعیت مسطح، سیم کمتری را در واحد طول جوش مصرف می کند) و کاهش ادعای آسیب را شامل شود – نه صرفه جویی مستقیم نیروی کار ناشی از تعویض ربات.
س: چگونه می توانم از عبور جریان جوش از یاتاقان های پوزیشنر جلوگیری کنم؟
جریان جوشی که از طریق یاتاقانهای پوزیشنر انجام میشود باعث آسیب ماشینکاری تخلیه الکتریکی (EDM) به بلبرینگها میشود که منجر به خرابی زودرس یاتاقان - اغلب در عرض چند ماه میشود. راه حل صحیح این است که مسیر برگشت زمین جوش را مستقیماً به فیکسچر قطعه کار یا صفحه رویی با دور زدن کامل یاتاقان با استفاده از کابل های اتصال زمین درجه جوش که برای آمپر مورد انتظار تعیین شده اند، هدایت کنید. بسیاری از تولیدکنندگان پوزیشنر نقاط اتصال زمین اختصاصی روی صفحه و محفظه سر را برای این منظور فراهم می کنند. هرگز به فولاد سازه یا مجموعه بلبرینگ پوزیشنر به عنوان مسیر برگشت زمین تکیه نکنید.
س: یک پوزیشنر جوش رباتیک به چه تعمیراتی نیاز دارد؟
فواصل تعمیر و نگهداری به چرخه کار و بار بستگی دارد، اما الزامات استاندارد عبارتند از: بررسی و تعویض روغن گیربکس هر 2000 تا 4000 ساعت، روغن کاری یاتاقان هر 500 تا 1000 ساعت، تأیید کالیبراسیون رمزگذار هر 12 ماه، بازرسی کابل زمین به صورت هفتگی برای سایش یا آسیب دیدگی درایو، و سروو. آلودگی پاشش جوش نواحی روی صفحه و محور چرخش باید روزانه پاکسازی شود. جایگاه داران در برنامه های با چرخه کاری بالا (دو یا سه شیفت کاری) باید سالانه توسط تیم خدمات سازنده بازرسی شوند.
س: حداقل حجم قطعه ای که موقعیت ساز جوش رباتیک را توجیه می کند چقدر است؟
هیچ آستانه جهانی وجود ندارد، اما به عنوان یک دستورالعمل عملی: اگر یک قطعه منفرد بیش از 3 عملیات جابجایی در هر چرخه جوشکاری داشته باشد، یک پوزیشنر احتمالا ظرف 24 ماه در حجم تولید کمتر از 500 واحد در سال بازپرداخت می کند - به شرط اینکه ارزش قطعه قابل توجه باشد و هزینه های دوباره کاری بالا باشد. برای قطعات ساده با یک یا دو جابجایی، معمولاً به حجم 2000 در سال نیاز است تا سرمایهگذاری در یک پوزیشنر نسبت به یک وسیله دستی خوب طراحی شده را توجیه کند.
غذای کلیدی: پوزیشنرهای جوشکاری رباتیک لوازم جانبی اختیاری در یک سلول جوشکاری خودکار مدرن نیستند - آنها مکانیزمی هستند که جوشکاری رباتیک را از نظر اقتصادی و فنی نسبت به جوشکاری دستی در گسترده ترین کاربردها برتری می دهد. انتخاب نوع، ظرفیت و رویکرد یکپارچه سازی مناسب از همان ابتدا، مهم ترین تصمیم مهندسی در هر پروژه اتوماسیون جوشکاری است. ظرفیت بار را با حاشیه اولویت بندی کنید، سازگاری کنترلر را زودتر بررسی کنید و سیستم ایمنی را به موازات معماری مکانیکی و نرم افزاری طراحی کنید.