دستگاه چرخشی جوشکاری ایرفویل خود تراز 20T
دستگاه چرخشی جوشکاری خود تراز ایرفویل 20T به طور گسترده در صنایعی مانند مخازن تحت فشار، تجهیزات شیمیایی، برج های توربین بادی، ساخت خطوط لوله و جوشک...
See Details
پوزیشنرهای جوشکاری دستگاههای مکانیکی هستند که قطعه کار را میچرخانند، کج میکنند یا تغییر موقعیت میدهند تا هر اتصال جوش را در موقعیت بهینه صاف یا افقی قرار دهند، در حالی که انواع ربات های جوشکاری به پیکربندی های مختلف بازوی خودکار - مفصلی، اسکارا، دکارتی، مشارکتی و موارد دیگر - که خود جوش را اجرا می کنند، مراجعه کنید. هر کدام به طور مستقل استفاده می شوند، کیفیت جوش و ارگونومی اپراتور را بهبود می بخشند. آنها با هم در یک سلول جوشکاری یکپارچه استفاده می شوند، جوشکاری خارج از موقعیت را به طور کامل حذف می کنند، زمان چرخه را 30 تا 60 درصد کاهش می دهند و تولید مداوم و بدون نظارت را در صنایع از ساخت سنگین تا الکترونیک دقیق امکان پذیر می کنند.
A پوزیشنر جوشکاری یک سیستم نگهدارنده برقی است که جهت قطعه کار را در حین جوشکاری دستکاری می کند به طوری که اتصالات همیشه در دسترس ترین و مطلوب ترین موقعیت به جوشکار یا ربات جوشکار ارائه می شود. هدف اصلی تبدیل جوش های سربار، عمودی و افقی - که کندتر، کمتر سازگار هستند و به مهارت جوشکار بالاتری نیاز دارند - به موقعیت های صاف (1G) یا فیله افقی (2F) است که با بالاترین کیفیت جوش ها را در سریع ترین سرعت حرکت تولید می کند.
پوزیشنرهای جوشکاری بر اساس محور حرکت، ظرفیت بار و کاربردشان طبقه بندی می شوند. شش نوع رایج عبارتند از:
پوزیشنرهای گردان، قطعه کار را روی یک محور افقی میچرخانند و برای جوشهای محیطی روی قطعات استوانهای مانند فلنجها، مخازن تحت فشار و قرقرههای لوله ایدهآل میشوند. ظرفیت های بار از 50 کیلوگرم تا بیش از 100000 کیلوگرم برای مدل های صنعتی سنگین سرعت چرخش به طور معمول است 0.1-5 RPM قابل تنظیم برای مطابقت دقیق با سرعت حرکت جوش.
پوزیشنرهای شیب و چرخش دو محور حرکت را ارائه می دهند - یک محور شیب (معمولاً 0-135 درجه) و یک محور چرخش - به قطعات پیچیده اجازه می دهد تا تقریباً در هر زاویه ای بدون باز کردن گیره تغییر مکان دهند. آنها همه کاره ترین نوع پوزیشنر استاندارد هستند و به طور گسترده برای ساخت سازه ها، قاب های تجهیزات کشاورزی و توزین اجزای خودرو استفاده می شوند. 100-10000 کیلوگرم .
پوزیشنرهای Headstock-tailstock قطعات کار طولانی و سنگین را بین دو انتهای رانده پشتیبانی می کنند - سر استاک (با قدرت) و دم (پشتیبانی یا برقی). این پیکربندی برای شفت ها، محورها، بوم ها و تیرهای جوشکاری که طول قطعه از 1 تا 2 متر بیشتر است ضروری است و باید به طور مداوم چرخانده شود. ظرفیت های بار از 500 کیلوگرم تا 50000 کیلوگرم با فواصل مرکز تا 10 متر یا بیشتر.
پوزیشنرهای چرخ و فلک دو فیکسچر قطعه کار را در دو طرف یک قاب چرخان نصب می کنند، که اجازه می دهد یک قسمت جوش داده شود در حالی که قسمت دیگر بارگیری یا تخلیه می شود - به طور چشمگیری زمان قوس الکتریکی را بهبود می بخشد. 85-95٪ در مقابل 40 تا 60 درصد در تنظیمات تک ایستگاهی. آنها به شدت در سلول های جوشکاری رباتیک با حجم بالا برای قطعات شاسی خودرو، توپی چرخ ها و اجزای اگزوز استفاده می شوند.
پوزیشنرهای ترونیون مجموعههای بزرگ و حجیم - مانند بوم تجهیزات ساختمانی، قابهای ناسل توربین بادی و بخشهای کشتی - را در اطراف یک محور افقی با استفاده از دو حلقه تراننیون میچرخانند. طراحی شده برای بارهای شدید 10000-500000 کیلوگرم ، آنها معمولاً در مغازه های تولیدی سنگین با دسترسی به جرثقیل سقفی روی زمین نصب می شوند.
دستکاریکنندههای ستون و بوم یک پوزیشندهنده جوشکاری را با یک بوم قابل تنظیم ترکیب میکنند که مشعل جوش را روی قطعات بزرگ ثابت یا به آرامی میچرخاند. رونق سفر X، Y و Z را فراهم می کند 1-10 متر در هر محور ، این سیستم را به راه حل استاندارد برای درزهای طولی مخازن تحت فشار، ساخت مخازن بزرگ و جوشکاری سازه های دریایی تبدیل می کند.
| نوع پوزیشنر | محورهای حرکت | ظرفیت بار معمولی | کاربرد اولیه |
|---|---|---|---|
| صفحه گردان | 1 (چرخش) | 50 کیلوگرم - 100000 کیلوگرم | لوله ها، فلنج ها، مخازن تحت فشار |
| شیب و چرخش | 2 (چرخش شیب) | 100 کیلوگرم - 10000 کیلوگرم | قاب های سازه ای، تجهیزات ag |
| Headstock-Tailstock | 1-2 (چرخش) | 500 کیلوگرم - 50000 کیلوگرم | شفت، تیرآهن، ساخت بلند |
| چرخ و فلک (قاب H) | 2 (لوازم قاب) | 100 کیلوگرم - 3000 کیلوگرم در هر طرف | سلول های رباتیک، قطعات با حجم بالا |
| Trunnion | 1 (چرخش) | 10000 کیلوگرم – 500000 کیلوگرم | ساخت سنگین، ساخت و ساز |
| ستون و بوم | 3 (چرخش X، Y، Z) | ثابت / بسیار بزرگ | مخازن، مخازن تحت فشار، فراساحل |
جدول 1: مقایسه انواع پوزیشنر جوش بر اساس محورهای حرکتی، ظرفیت بار و کاربرد اولیه.
را انواع ربات های جوشکاری طیف گستردهای از معماریهای مکانیکی را پوشش میدهد که هر کدام برای ترکیبهای مختلف دسترسی، بار، دقت و انعطافپذیری مهندسی شدهاند. انتخاب نوع ربات صحیح به اندازه انتخاب فرآیند جوشکاری حیاتی است – معماری اشتباه دسترسی را محدود می کند، تکرارپذیری را کاهش می دهد یا زمان چرخه را بی جهت افزایش می دهد.
ربات های مفصلی نوع غالب در اتوماسیون جوشکاری هستند که بیش از آن را به خود اختصاص می دهند 70٪ از تمام ربات های جوشکاری نصب شده در سطح جهانی شش مفصل چرخشی آنها طیف کامل حرکت بازوی انسان را تکرار میکنند و امکان دسترسی مشعل را به هندسههای پیچیده مفصل تقریباً از هر زاویهای فراهم میکنند. ظرفیت بارگیری از 3 کیلوگرم تا 20 کیلوگرم برای کاربردهای مشعل جوشکاری، با پاکت های دسترسی 600 میلی متر تا 3100 میلی متر . تکرارپذیری موقعیت معمولاً است 0.02-0.08 ± میلی متر .
رباتهای SCARA (بازوی ربات مفصلی با انطباق انتخابی) در یک صفحه افقی با محور Z عمودی کار میکنند، که آنها را برای جوشکاری نقطهای بر روی مجموعههای صاف یا خمیده ملایم مانند محفظههای الکترونیکی، قطعات فلزی نازک و قطعات داخلی خودرو مناسب میسازد. محور عمودی صلب آنها قابلیت تکرار عالی را فراهم می کند ± 0.01-0.02 میلی متر اما دسترسی به مفاصل عمیق را در مقایسه با روبات های مفصلی 6 محوره محدود می کند.
رباتهای جوشکار دکارتی در امتداد سه محور خطی (X، Y، Z) که بر روی ساختار دروازهای بالای سر نصب شدهاند، حرکت میکنند و پاکتهای کاری را میپوشانند. 1 متر × 1 متر تا 20 متر × 10 متر یا بزرگتر آنها در جوشکاری پانلهای مسطح بزرگ، بخشهای کشتیسازی و فولاد پل که هیچ ربات تک بازویی دسترسی کافی را ندارد، عالی هستند. حرکت خطی آنها برنامه نویسی را ساده و دقت مسیر را بسیار بالا می کند - معمولاً ± 0.1 میلی متر در طول دهانه های بزرگ
رباتهای جوشکاری مشترک (cobots) برای کار ایمن در کنار اپراتورهای انسانی بدون محافظت کامل ایمنی، با استفاده از حسگرهای نیروی گشتاور برای تشخیص تماس و توقف فوری طراحی شدهاند. کوبات های جوشکاری معمولاً محموله هایی از 5-16 کیلوگرم و دسترسی از 850-1300 میلی متر . آنها برای تولید دسته ای کوچک و با ترکیب بالا در جایی که نیاز به برنامه ریزی مجدد مکرر است ایده آل هستند - زمان راه اندازی یک قطعه جدید را می توان به کاهش داد زیر 30 دقیقه با استفاده از آموزش برنامه نویسی دستی.
ربات های هفت محوره یک مسیر خطی یا یک مفصل بازوی اضافی را به یک معماری استاندارد 6 محوره اضافه می کنند و به ربات درجه آزادی بیشتری برای رسیدن به اطراف موانع، حفظ زاویه مشعل در فضاهای تنگ و اجتناب از موقعیت های تکی می دهند. آنها به طور فزاینده ای در جوشکاری هوافضا، ساخت سازه های پیچیده و سلول های موقعیت ساز یکپارچه استفاده می شوند که در آن محورهای ربات و موقعیت ساز به طور همزمان هماهنگ می شوند. سیستم های 7 محوری روی مسیر می توانند فواصل خطی را پوشش دهند تا 50 متر .
ربات های جوش نقطه ای ربات های مفصلی با بار سنگین هستند که به طور خاص برای حمل تفنگ های جوش نقطه ای مقاومتی پیکربندی شده اند که معمولاً وزن دارند. 40-150 کیلوگرم . آنها ستون فقرات تولید بدنه به رنگ سفید خودرو هستند، جایی که بدنه یک وسیله نقلیه نیاز دارد 3000 تا 5000 جوش نقطه ای در کمتر از 60 ثانیه با استفاده از یک سلول هماهنگ از 10 تا 20 روبات تکمیل شد. محدوده بارگذاری از 100 کیلوگرم تا 500 کیلوگرم برای پیکربندی اسلحه های سنگین
| نوع ربات | تبرها | بار | تکرارپذیری | بهترین فرآیند جوشکاری |
|---|---|---|---|---|
| مفصلی (6 محور) | 6 | 3-20 کیلوگرم | 0.02-0.08 ± میلی متر | MIG، TIG، لیزر، پلاسما |
| SCARA | 4 | 5-20 کیلوگرم | ± 0.01-0.02 میلی متر | نقطه ای، میکرو جوش |
| دکارتی (گانتری) | 3-5 | 20-500 کیلوگرم | ± 0.1 میلی متر | SAW، MIG (پانل های بزرگ) |
| مشارکتی (Cobot) | 6-7 | 5-16 کیلوگرم | 0.03-0.1 میلی متر | MIG، TIG (میکس بالا) |
| هفت محور | 7 | 5-20 کیلوگرم | ± 0.02-0.05 میلی متر | TIG، لیزر، هندسه پیچیده |
| ربات جوش نقطه ای | 6 | 100-500 کیلوگرم | ± 0.1-0.2 میلی متر | جوشکاری نقطه ای مقاومتی |
جدول 2: مقایسه انواع ربات های جوشکاری بر اساس محور، بار، تکرارپذیری و فرآیند جوشکاری توصیه شده.
یکپارچه سازی پوزیشنر جوشکاریs با ربات های جوشکاری یک سلول جوشکاری چند محوره هماهنگ ایجاد می کند که در آن محورهای موقعیت دهنده به عنوان محورهای ربات خارجی در نظر گرفته می شوند - در زمان واقعی با کنترل کننده ربات هماهنگ می شوند تا حرکت قطعه کار و حرکت مشعل به طور همزمان اتفاق بیفتد. این به عنوان شناخته شده است حرکت هماهنگ یا هماهنگی محورهای خارجی ، و چندین مزیت حیاتی را ارائه می دهد:
را productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| متریک | بدون پوزیشنر | با پوزیشنر |
|---|---|---|
| موقعیت جوش | همه موقعیت ها (1G–6G) | مسطح/افقی (1G/2F) |
| سرعت تغذیه سیم (MIG) | 4-7 متر در دقیقه | 8-15 متر در دقیقه |
| نرخ رسوب | 2-4 کیلوگرم در ساعت | 5-12 کیلوگرم در ساعت |
| دوباره کاری / میزان نقص | 3-8٪ | 0.5-1.5٪ |
| زمان روشن شدن قوس (سلول رباتیک) | 50-65٪ | 85-95٪ |
| ریسک ارگونومیک اپراتور | بالا (بالا / ناجور) | کم (مسطح / نشسته) |
جدول 3: مقایسه عملکرد جوشکاری با و بدون ادغام موقعیت ساز در یک سلول جوشکاری رباتیک.
ترکیبات مختلف نوع پوزیشنر و نوع ربات برای هر صنعت بر اساس هندسه، حجم و کیفیت قطعات بهینه هستند:
تولید بدنه در سفید خودرو متکی است ربات های جوش نقطه ای (6 محور، 100-500 کیلوگرم بار محموله) جفت شده با پوزیشنرهای چرخ و فلک برای دستیابی به توان عملیاتی مورد نیاز برای تولید انبوه یک فروشگاه بدنه معمولی مستقر می شود 200-400 ربات جوشکار در چندین سلول هماهنگ شده، هر 60 تا 90 ثانیه یک بدنه وسیله نقلیه جدید تولید می کند.
کاربردهای جوشکاری لوله و مخزن محیطی پوزیشنرهای میز گردان یا سر دم با ربات های جوشکاری MIG یا TIG مفصلی . پوزیشنر لوله را میچرخاند در حالی که ربات موقعیت مشعل ثابت را حفظ میکند - تکنیکی که کیفیت جوش را مطابق با الزامات کد ASME بخش IX و API 1104 با نفوذ ریشه ثابت در اتصالات حاصل میکند. قطر 50 میلی متر تا 2000 میلی متر .
جوشکاری پانل بزرگ در مصارف کشتی سازی ربات های جوشکاری دروازه ای دکارتی با submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 متر طول . بخش های بدنه خمیده و مجموعه های پرتو T استفاده می شود پوزیشنرهای تراننیون برای چرخاندن واحدهای ساختاری عظیم (50 تا 200 تن) در حالی که روباتهای MIG مفصلی جوشهای فیله و لب به لب را تکمیل میکنند.
سازندگان قرارداد با ترکیب بالا و کم حجم بیشترین سود را دارند ربات های جوشکاری مشترک (cobots) جفت شده با فشرده پوزیشنرهای کج و چرخش . یک سلول جوشکاری کوباتی را می توان در کمتر از 30 دقیقه برای یک قطعه جدید برنامه ریزی کرد و از نظر اقتصادی برای اندازه های دسته ای کوچک به صرفه است. 5-50 قسمت - بسیار کمتر از آستانه 500 قسمتی که معمولاً برای توجیه سرمایه گذاری سلول های جوشکاری ربات سنتی لازم است.
تطبیق موقعیتساز و نوع ربات مناسب با برنامه شما مستلزم ارزیابی پنج پارامتر اصلی است:
A دستگاه جوش یک دستگاه بستن ثابت است که قطعه کار را در هنگام جوشکاری در یک موقعیت ثابت نگه می دارد. الف پوزیشنر جوشکاری یک سیستم حرکتی است که به طور فعال قطعه کار را در حین یا بین جوش ها حرکت داده و می چرخاند. لامپ ها دقت ابعادی و تکرارپذیری را در اولویت قرار می دهند. پوزیشنرها دسترسی مشترک و بهینه سازی موقعیت را در اولویت قرار می دهند. در عمل، وسایل ثابت تقریباً همیشه بر روی پوزیشنرها نصب می شوند تا از مزایای هر دو بهره مند شوند.
برای برنامههای با ترکیب بالا و حجم کم، بله - کوباتها میتوانند مقرون به صرفهتر و انعطافپذیرتر باشند. با این حال، کوبات ها با سرعت کمتری کار می کنند (معمولا 30 تا 50 درصد کندتر نسبت به ربات های صنعتی در حالت جوشکاری به دلیل محدودیت سرعت ایمنی در هنگام حضور انسان) و بارهای کمتری را حمل می کنند. برای تولید اختصاصی با حجم بالا، رباتهای جوشکاری مفصلی 6 محوره سنتی از نظر توان عملیاتی، چرخه کاری و هزینه طولانیمدت هر جوش برتر هستند.
یک موقعیتسنج استاندارد شیب و چرخش اضافه میکند 2 محور خارجی به کنترل کننده ربات، مجموع محورهای هماهنگ یک سلول ربات 6 محوره را به 8 می رساند. یک پوزیشنر چرخ و فلک (چرخش فیکسچر قاب) 2 تا 3 محور اضافه می کند. کنترلرهای ربات مدرن تا 18-27 کل محورهای هماهنگ ، سلول های پیچیده چند رباتی و چند موقعیتی را فعال می کند.
تمام فرآیندهای اصلی جوشکاری قوس الکتریکی با روبات های جوشکاری استفاده می شود. MIG/MAG (GMAW) رایج ترین است - تقریباً 65٪ از کل جوشکاری قوس رباتیک. TIG (GTAW) برای فولاد ضد زنگ و تیتانیوم استفاده می شود که به بالاترین کیفیت نیاز دارد. جوش پلاسما جوشکاری دقیق سوراخ کلید را روی مواد نازک انجام می دهد. جوش لیزری برای خودرو و الکترونیک به سرعت در حال رشد است. قوس فرورفته (SAW) به طور انحصاری بر روی ربات های دکارتی دروازه ای برای جوشکاری مسطح با رسوب بالا استفاده می شود.
برای تولید با حجم متوسط (5000-50000 قطعه در سال)، یک سلول جوشکاری رباتیک کامل با ادغام موقعیت ساز معمولاً به بازگشت سرمایه در 18-36 ماه . ROI با کاهش هزینه نیروی کار (یک اپراتور نظارت بر 2-4 روبات در مقابل 4-8 جوشکار دستی)، کاهش هزینه های دوباره کاری (نرخ نقص از 5-8٪ به کمتر از 1.5٪ کاهش می یابد) و افزایش توان (40-80٪ قطعات بیشتر در هر شیفت) ایجاد می شود. برنامه های کاربردی خودرویی با حجم بالا اغلب به بازگشت سرمایه در کمتر از حد مجاز می رسند 12 ماه .
بله. برای حرکت هماهنگ، پوزیشنر باید به صورت یک پیکربندی شود محور خارجی باin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 ساعت کالیبراسیون و آزمایش توسط یک انتگرالگر آموزش دیده پس از پیکربندی، برنامه ربات به طور خودکار حرکت پوزیشنر و مشعل را همگام میکند - به برنامهریزی پوزیشنر جداگانه نیاز نیست.
پوزیشنرهای جوشکاری و مختلف انواع ربات های جوشکاری فنآوریهای مکملی هستند که وقتی به درستی تطبیق و ادغام شوند، قابلیتهای تولیدی را ارائه میدهند و به تنهایی نمیتوان به آنها دست یافت. پوزیشنرها اطمینان حاصل می کنند که هر مفصل همیشه در موقعیت جوشکاری بهینه است. ربات ها اجرای مداوم و خستگی ناپذیر را با سرعت و سطح کیفیت ارائه می دهند که هیچ فرآیند دستی نمی تواند مطابقت داشته باشد. چه در حال تجهیز یک کارگاه با سلول کوباتی و شیبگیر فشرده باشید یا یک خط جوشکاری نقطهای خودرو با حجم بالا با پوزیشنرهای چرخ و فلک و 20 ربات مفصلی مهندسی کنید، کلید موفقیت در تطبیق صحیح نوع پوزیشنر، معماری ربات و فرآیند جوشکاری با حجم، هندسه و کیفیت قطعه خاص شما است.
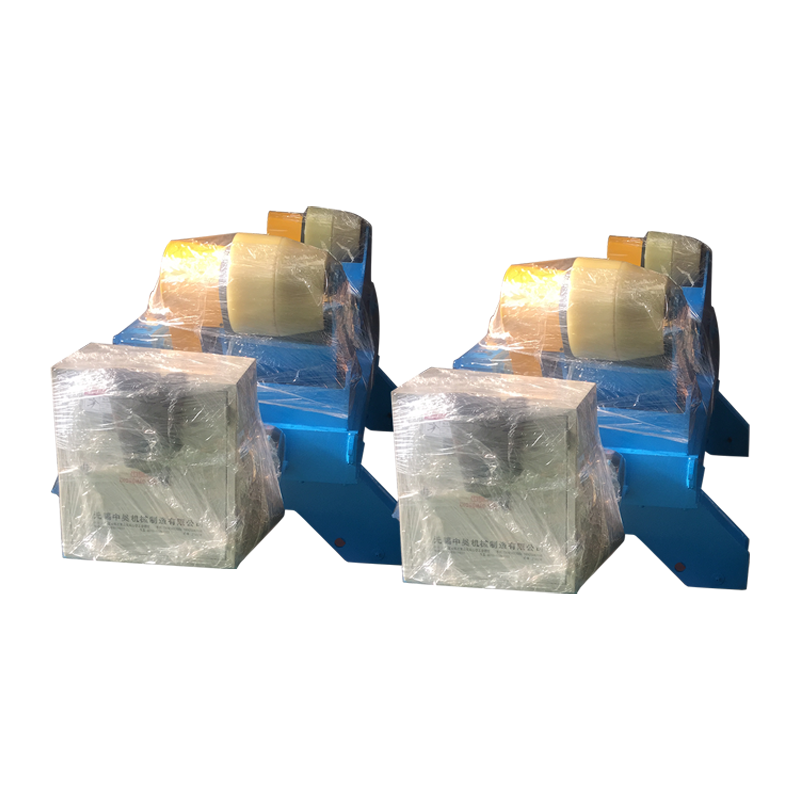
دستگاه چرخشی جوشکاری خود تراز ایرفویل 20T به طور گسترده در صنایعی مانند مخازن تحت فشار، تجهیزات شیمیایی، برج های توربین بادی، ساخت خطوط لوله و جوشک...
See Details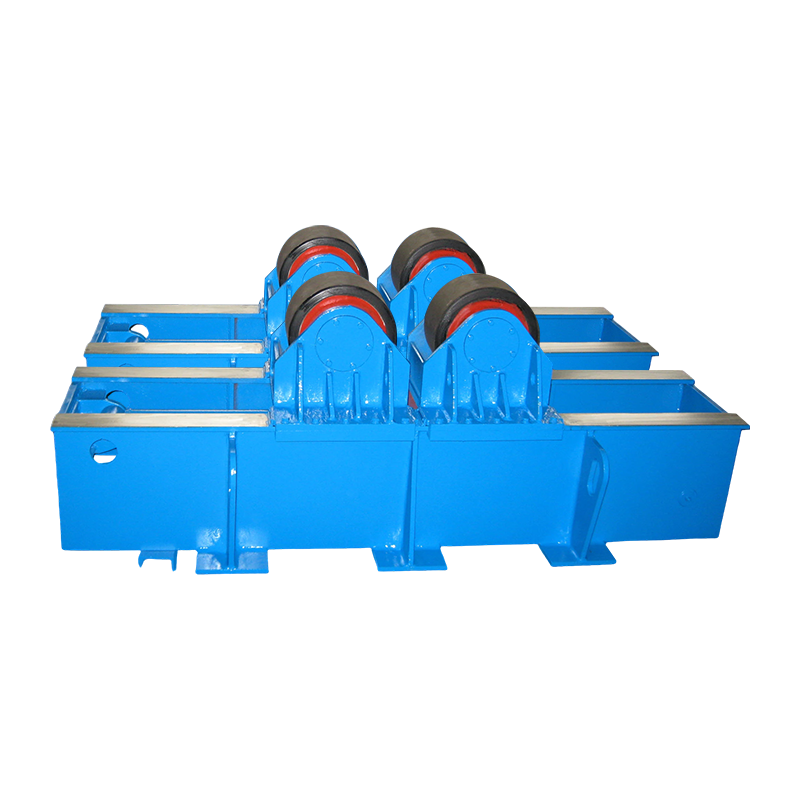
روتاتور جوشکاری 40T Fit Up با فشار هیدرولیک افقی دارای بار نامی 40 تن است و بر مونتاژ و جوشکاری قطعات استوانه ای کوچک و متوسط تمرکز دارد. این تجه...
See Details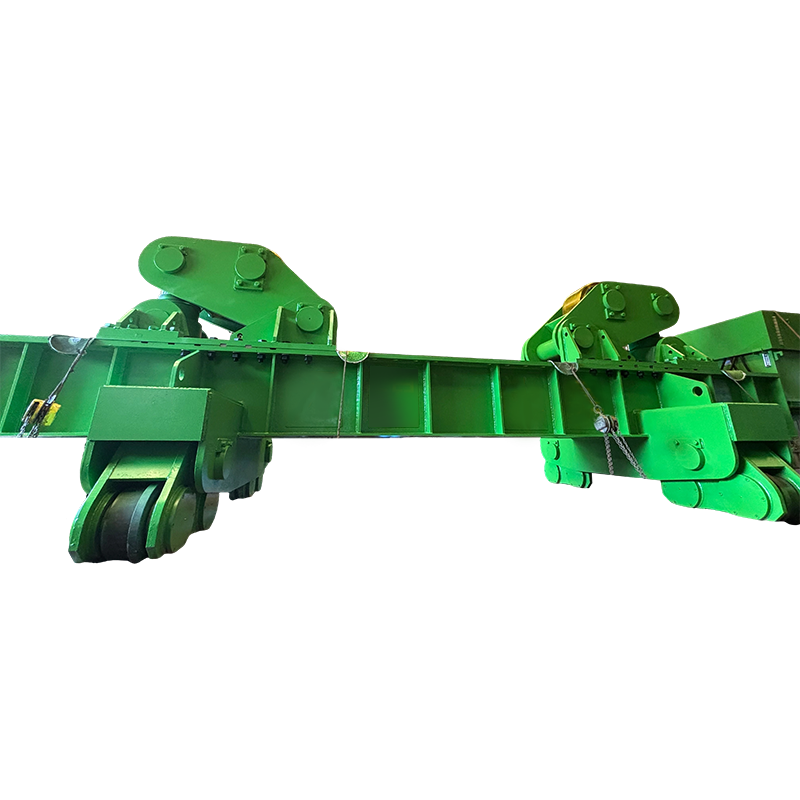
روتاتور جوشکاری 800T Fit Up با حرکت مداری دستی یک تجهیزات ویژه برای جوشکاری قطعات فوق سنگین با ظرفیت بار تا 800 تن است و برای مونتاژ و جوشکاری سیلن...
See Details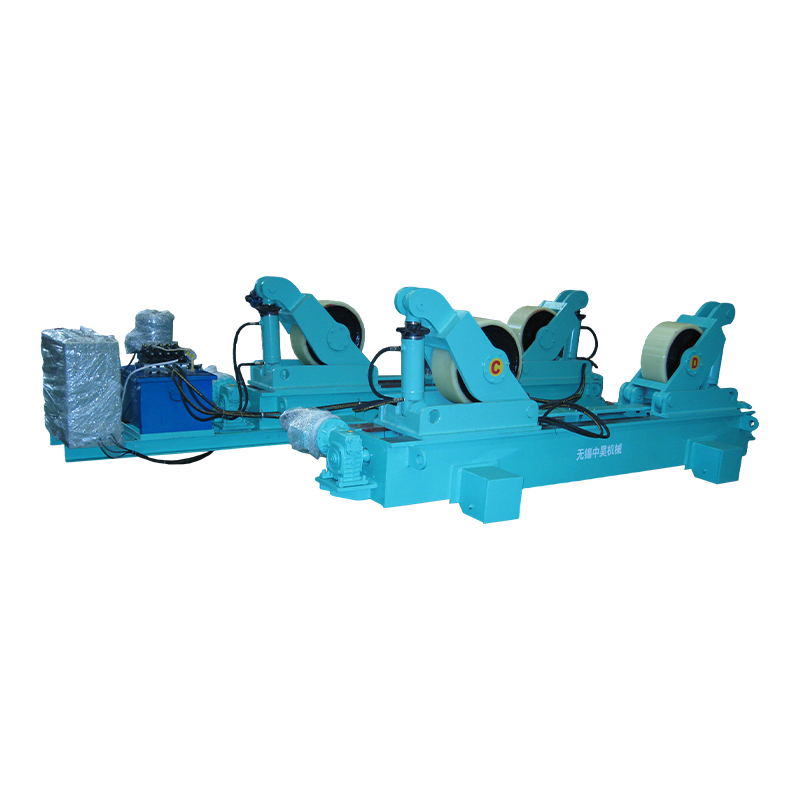
روتاتور جوش 80 تنی با حرکت مداری دستی یک تجهیزات ویژه برای جوشکاری قطعات متوسط و سنگین است. قابلیت حمل 80 تن را دارد و برای مونتاژ و جوشکاری قطعا...
See Details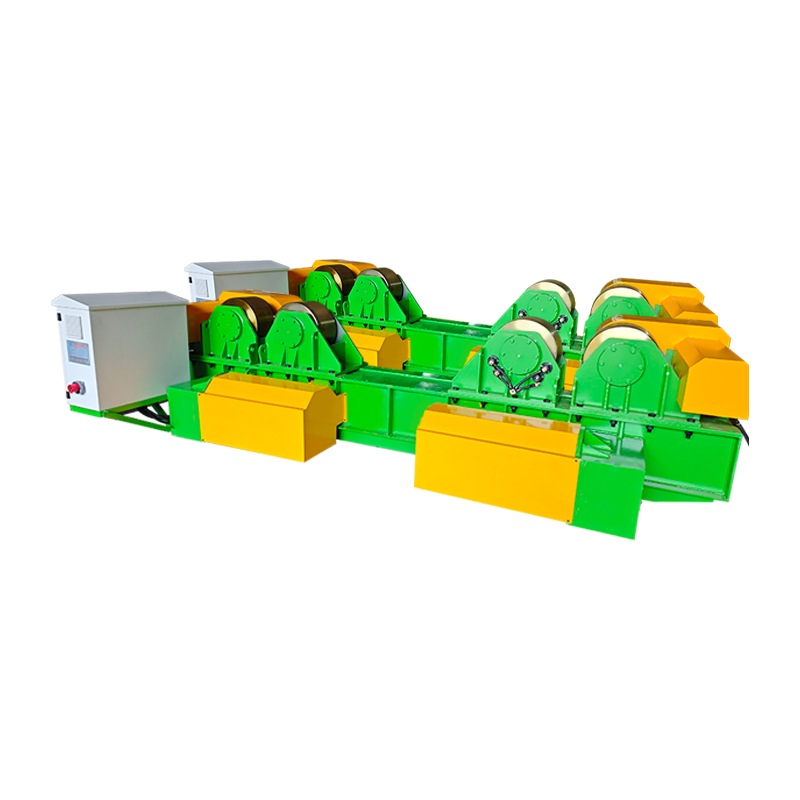
روتاتور جوش 40 تن با حرکت مداری دستی بالابر هیدرولیک یک تجهیزات کمکی جوشکاری با اندازه متوسط با ظرفیت بار 40 تن است. این به طور ویژه برای مونتاژ ...
See Details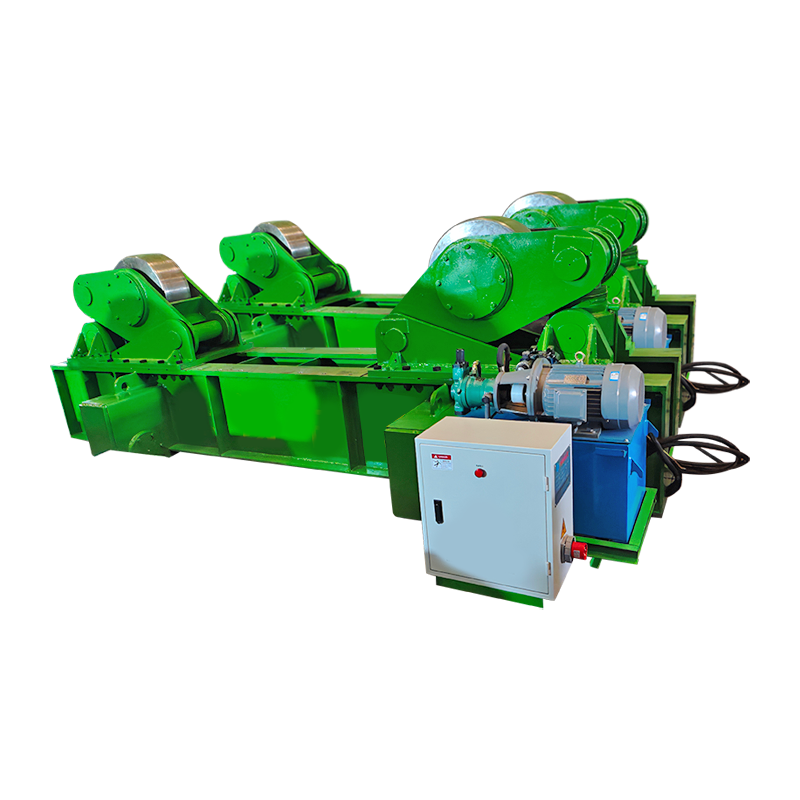
روتاتور جوش 300 تنی با حرکت مداری دستی دارای ظرفیت باربری 300 تن است و می تواند قطعات کار بزرگ استوانه ای را به طور پایدار پشتیبانی کند و پایه ای م...
See Detailsحق چاپ 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. تمامی حقوق محفوظ است Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com